۱۵ آبان ۱۴۰۵
اخبار سیاسی
به گزارش مجله خبری نگار/نورنیوز،وبگاه تِکاِکسپلور در گزارشی آورده است:
سگها، گربهها، گرگها و دیگر حیوانات چهارپای چابک بهراحتی میتوانند از میان فضاهای تنگ بپرند و با سرعت بالا حرکت نمایند؛ اما بازتولید این حرکات چابک در رباتهای چهارپا تاکنون چالشبرانگیز بوده است.
حالا پژوهشگران دانشگاه هنگکنگ و مؤسسه رباتیک آکسفورد، روشی جدید برای یادگیری حرکات چابک در رباتهای چهارپا توسعه دادهاند که به آنها امکان میدهد بهطور خودکار و سریع از میان فضاهای تنگ بپرند.
پنگ لو (Peng Lu)، نویسنده ارشد این مقاله، توضیح داد: گروه ما در دانشگاه هنگکنگ روی رباتهای پرنده و چهارپا کار میکند. برای پهپادها، پرواز از میان یک شکاف باریک، آزمون نهایی چابکی است؛ زیرا ادراک، تصمیمگیری و کنترل را در کسری از ثانیه با هم ترکیب میکند. با وجود این، هیچکس تاکنون از رباتهای زمینی چنین انتظاری نداشته است. ما تصمیم گرفتیم این کار را با یک ربات چهارپا انجام دهیم.
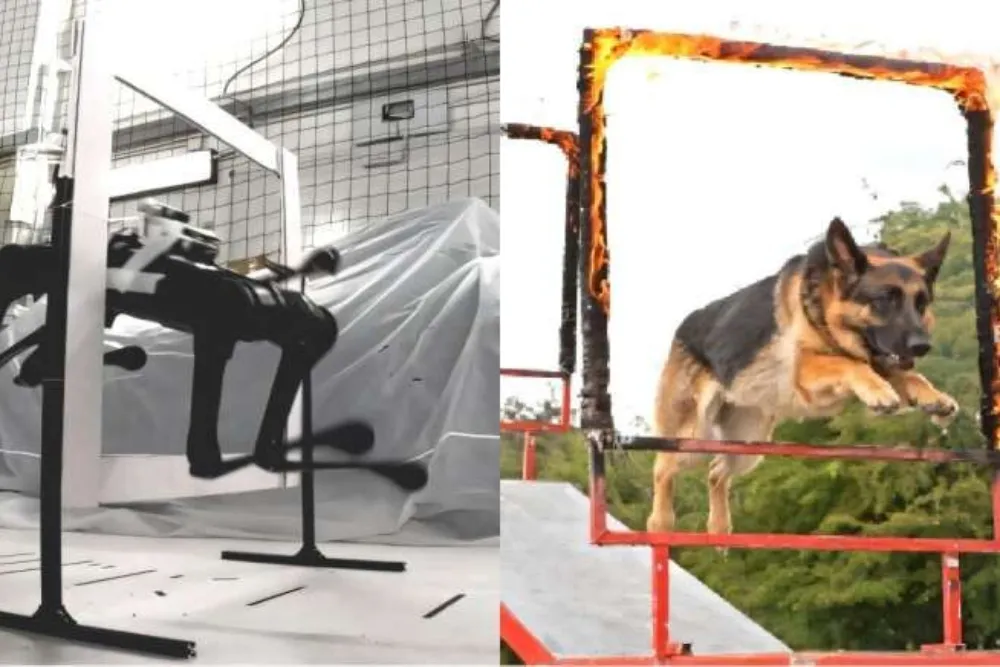
این پژوهش همچنین از رفتار سگها الهام گرفته شده است؛ بهویژه توانایی سگها در دویدن به سمت یک مانع، تخمین نقطه پرش، جمعکردن پاها در هنگام پرش و ادامه دویدن پس از فرود.
پژوهشگران روشی طراحی کردند که در آن ربات با مشاهده حرکات یک سگ واقعی (شامل راهرفتن، دویدن، چرخیدن و پریدن)، حرکات خود را یاد میگیرد. این روش که یادگیری تقلیدی نام دارد، به ربات امکان میدهد بدون نیاز به برنامهریزی دستی، حرکات طبیعی را بیاموزد.
یک شبکه هوش مصنوعی به نام شبکه تمیزدهنده (هوش مصنوعی که تشخیص میدهد حرکت ربات شبیه به حیوان است یا نه) تشخیص میدهد که آیا حرکت ربات شبیه به حرکت حیوان است یا نه. این تشخیص، بهعنوان پاداش به ربات داده میشود تا حرکات خود را بهبود بخشد.
این تصویر دو نمای مختلف از عبور ربات چهارپا از میان یک مانع را نشان میدهد: (الف) نمای کلی مسیر حرکت با زمانبندی پرش و فاصله، (ب) نمای نزدیک از موقعیت پاها و برخورد با لبههای مانع.
پس از یادگیری حرکات پایه، یک کنترلکننده سطح بالا (بخشی از نرمافزار ربات که تصمیم میگیرد چه حرکتی انجام دهد) تعیین میکند که ربات چه کاری انجام دهد. این کنترلکننده با سرعت ۱۰ بار در ثانیه، مسیر پیشرو را بررسی و فقط دو ویژگی را تعیین میکند: سرعت رو به جلو و میزان چرخش. این تصمیمگیری ساده باعث میشود ربات تنها در حدود ۶ ساعت آموزش ببیند.
پژوهشگران این روش را روی ربات چهارپای آلینگو (نوعی ربات چهارپا) آزمایش کردند. ربات با سرعت به سمت مانع دوید، پاهای خود را در هوا جمع کرد و از میان آن عبور کرد. نکته جالب این است که پژوهشگران هرگز به ربات نگفته بودند که چه زمانی بپرد یا چگونه پاهای خود را جمع کند؛ ربات این کار را بهطور خودکار و با استفاده از یادگیری خود انجام داد.
دکتر لو افزود: مانع میتواند در هر جای اتاق و در هر ارتفاعی قرار داشته باشد و ربات مسیر خود را پیدا میکند. حتی اگر مانع در حین دویدن ربات جابهجا شود، ربات مسیر خود را دوباره تنظیم میکند.
پژوهشگران قصد دارند این روش را بهبود بخشند تا ربات بتواند بدون نیاز به سامانههای خارجی، تنها با استفاده از حسگرهای داخلی (دستگاههایی روی ربات که محیط اطراف را تشخیص میدهند) از موانع عبور کند. همچنین میخواهند دامنه حرکات ربات را گسترش دهند تا بتواند از موانع مختلف مانند نردهها و دیوارهای عمودی نیز عبور کند.
دکتر لو در پایان گفت: کاربرد گستردهتر این فناوری، برای رباتهایی است که در محیطهای شلوغ و پر از موانع مانند ساختمانهای فروریخته یا محیطهای صنعتی کار میکنند، جایی که توانایی انجام حرکات چابک، تنها راه ممکن برای عبور از موانع است.